RP1连图纸都开源了,为什么还不能下载即用?
- 2026-11-01 19:02:00
假如有一天,你下载到了一个人形机器人的图纸包。
里面有机械设计、电路资料、零件清单,还有控制和训练相关项目。你离“自己造一台”,究竟近了多少?
最近受到关注的 RoboParty RP1 ,把这个问题摆到了台面上。它公开的入口,已经不只是一套让机器人执行现成功能的接口,而是从硬件到软件的一组研发资料。
但看完资料,我觉得最值得兴奋的,不是“人人马上能有一台机器人”。
是研究人员终于有机会追问:它为什么这样动,我又能改到哪一层?
RP1 开放的,不只是一张功能菜单
截至 2026 年 10 月 28 日, RP1 项目主页把开放内容分成硬件、软件和智能相关项目。机械 CAD 、电气原理图、 PCB 与装配文档,和设备接口、机器人模型、部署、学习工具,分别有对应入口。这些是供开发者继续研究的资料,不是成品交付清单。
项目说明提到,开发者可以深入研究一个子系统,也可以探索自己的控制和学习流程。硬件子仓库的目录更具体:机械源文件、板卡制造资料、线束要求、不同配置的 BOM ,各有入口。 BOM 就是物料清单,告诉你需要哪些零件和数量。
这些内容,和“调用接口,让机器人向前走两步”,提供的研究空间不同。
拿一个假设场景来说:同一段控制程序,在仿真里走得好好的,上真机就摇晃。你想知道问题来自控制策略、关节响应,还是机械配置。
如果手里只有高层接口,可调用的功能清楚,能追查的范围却有限。拿到更多底层资料后,至少可以顺着模型、驱动、电气与机械结构往下核对。
这里比较的是可检查和修改的层次。只想快速完成集成的人,未必愿意自己维护整个底层。能调用和能拆开,各有用途;这次后者多了一个值得研究的入口。
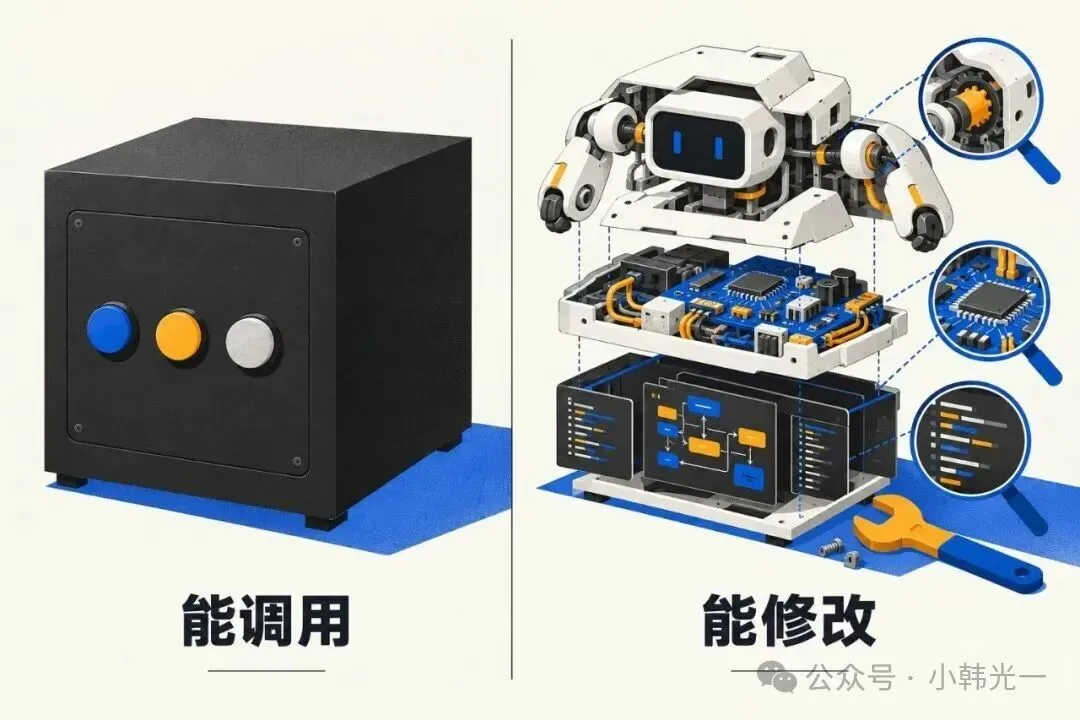
概念示意:开放层次增加,开发者可检查的范围随之扩大。
文件能下载,零件和调试不会自动出现
机器还没到手。
图纸可以告诉你零件怎样设计,却不会替你完成加工和采购。物料清单列出组件,也不会自动生成一套已经装好、校准好、测试好的机器。
硬件仓库指出,机械源文件在发布包里,解压后打开整机装配文件;编辑图纸,还要把它放在对应的源模型旁边。它明确列出的三种下载包,是 SolidWorks 源文件、 Parasolid 整机模型和可编辑工程图。
这就很具体了:文件有了,接下来怎么把它变成手里的零件?一个压缩包拖进桌面,机器可不会自己站起来。
我会把门槛拆成两种。
第一种是信息门槛。说白了,你连里面怎样设计都看不到,想改也无从下手。开放资料,先松动了这道门。
另一种是工程门槛:能不能把设计制造出来,让不同部件协同,再把策略部署到真实机器上。公开资料能够提供起点,却不能替代这些工作。
所以,“开源”与“低价”也不是同一个结论。没有核对具体配置、采购与加工口径,就不该替读者算出一台机器的造价,更不该承诺照着下载包就能省下多少钱。
我觉得这件事最先打动的,可能是已经有工程能力、却反复被黑盒卡住的团队。实验没跑通,文件又拿不到,那种卡住不是多买一台电脑就能解决的。现在至少有机会自己往下查。
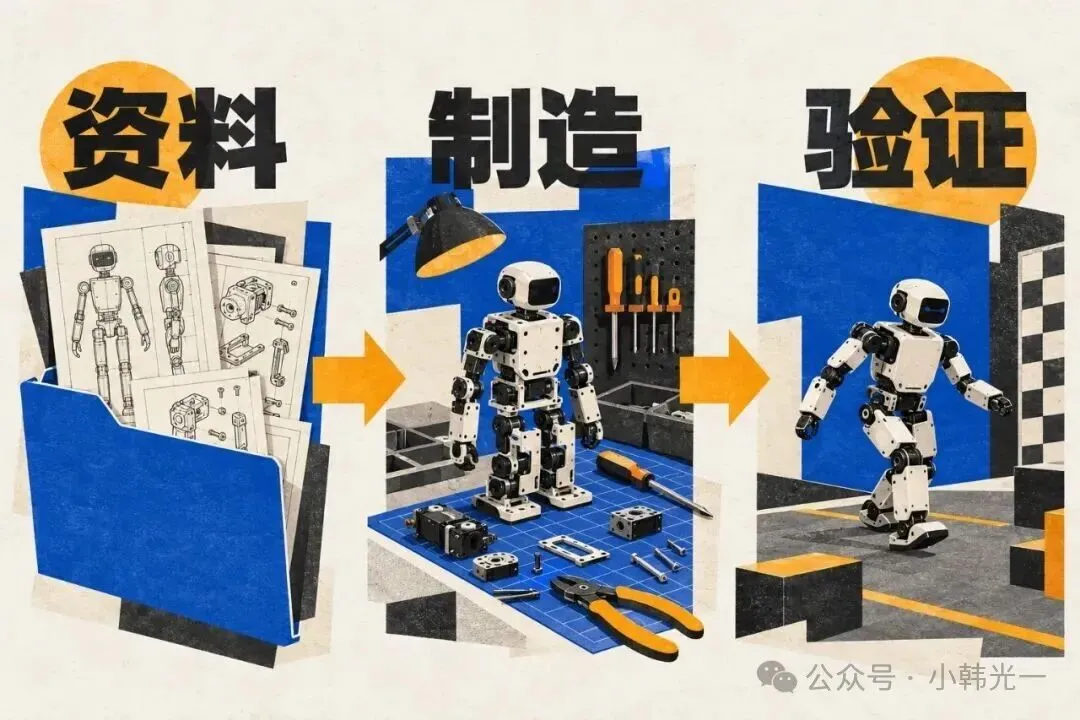
概念插画:资料开放提供起点,后续仍有工程工作。
真正值得看的是“能不能接着改”
还有个不那么热闹、但不能跳过的细节:许可证。
RP1 主页标注了 GPL-3.0 ,同时写道,各子仓库的许可“以其自身声明为准”。硬件仓库则把自有硬件设计标为 CERN-OHL-W-2.0 ,文档标为 CC BY-SA 4.0 ,第三方文件保留原有条款。
换句话说,不能看到“开源”两个字,就把整套材料当成没有条件、没有区别的素材包。准备复用时,应该沿着实际使用的文件,核对对应许可和版本。
同样要逐层核对的,还有配置。主页提到,发布内容、支持配置和安装步骤,“以各子仓库维护的信息为准”。如果你想复现一项能力,就沿着这个入口核对本体、参数和部署方式;别把不同项目的演示拼成一台想象中的万能机器。
观察 RP1 这类项目,我更看重的是后续遇到问题时,开发者能否查到资料、定位到具体层次,再把修改验证回去。因为公开文件的价值,要在这样的反馈中继续检验,而不只看演示那一刻。
所以,演示之外还有个很直接的检查办法:找一处自己关心的改动,看看能不能追到对应文件、版本记录和问题讨论。找得到,才谈得上接着改;找不到,就先把缺哪一层资料问清楚。
下载键按下去,工作才刚开始。但至少,下一步该拆开哪一层,不必全靠猜。

