果蝇大脑被“上传”了?下载到电脑里的,到底是什么
- 2026-09-21 01:32:02
有人给它装上虚拟身体,让它走动、摄食、梳理触角;有人把它放进 Minecraft;还有人让果蝇脑模型控制 Doom,在游戏里转向、移动和开火。
看到这些演示,很容易产生一个直觉:科学家已经把一只果蝇的大脑复制进电脑,再给它换了一具身体。
但仔细追问,问题就来了:复制的是神经连接,还是连每个神经元的工作状态也复制了?这个“大脑”要不要训练?如果不用训练就能工作,为什么又有人专门训练果蝇视觉模型?
要看懂这件事,最关键的是分清三个东西:接线图、参数,以及运行时的神经活动。
科学家首先拿到了一张接线图
所谓“连接组”,可以先理解成大脑的接线图:哪些神经元相连,连接方向是什么,两者之间有多少突触。
这张图来之不易。研究者需要对组织进行电镜成像,再通过计算重建和人工校对,把密密麻麻的神经元及其连接辨认出来。FlyWire 的成年雌性果蝇全脑图谱包含约 14 万个神经元和 5000 多万个突触。[1]
2026 年 9 月发布的 MaleCNS 则覆盖雄性果蝇的脑和腹神经索,超过 16.6 万个神经元。腹神经索承担大量身体控制功能,因此这种连续图谱更方便研究感觉信息怎样影响运动。[2]
但接线图记录的是结构。它没有把那只果蝇所有神经元的电压、每个突触的实际作用强度,以及完整的学习和生理状态,一起保存成可执行文件。
下载一张连接图,还需要为它补上“怎么工作”的规则。
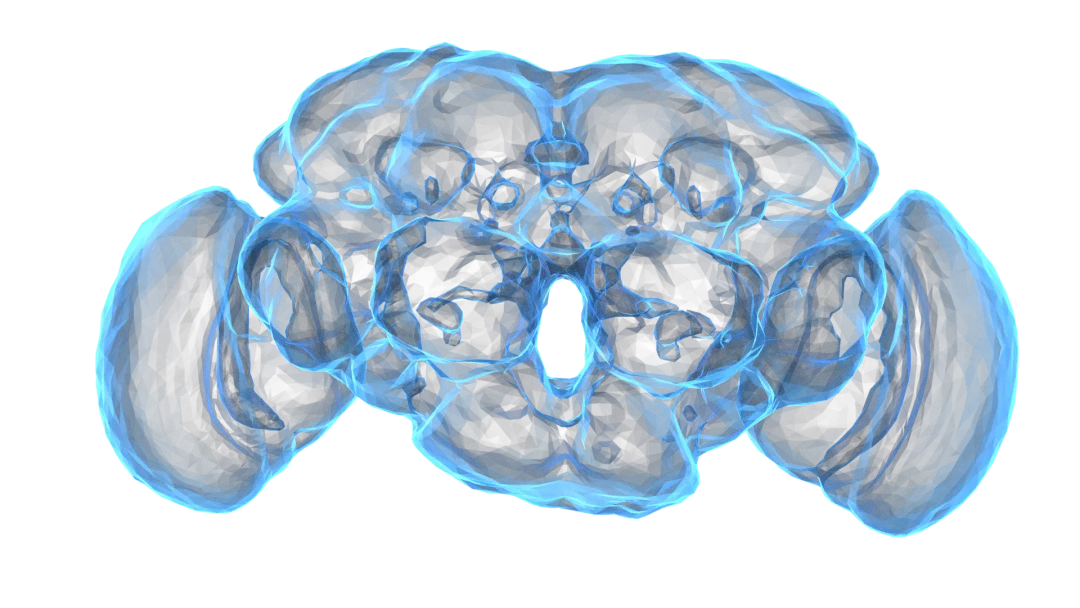
图:果蝇脑结构渲染。FlyWire 图库署名:Drosophila brain by Greg Jefferis;Rendered by Amy Sterling for FlyWire。这类图像展示结构,并非某一时刻的完整神经活动。官方图库
知道有 10 个突触,不等于知道它们有多强
举个简化的例子。
扫描告诉我们:神经元 A 和 B 之间有 10 个突触。但 A 发出一次信号,会让 B 受到多大的影响?这个影响持续多久?B 又在什么条件下发出自己的信号?
这些都需要数值,也就是模型参数。
这里最容易混淆的一句话是:“参数已经有了。”
它可能意味着研究者测到了真实数值,也可能只是意味着研究者参考已有实验,给模型填入了一套合理数值。两者都能让程序运行,但证据含义完全不同。
把这点想清楚,“果蝇脑模型到底要不要训练”的问题就容易回答了:训练是确定参数的一种办法。也可以先采用参考值和人工校准值,再固定参数运行。
一种做法:把参数设好,直接运行
Shiu 等人的全脑模型采用简化的神经元规则,按照连接图传播信号。神经元的响应参数取自已有果蝇建模或生理研究;连接强度由突触数量、兴奋或抑制的符号,以及一个统一系数计算。[3]
这个统一系数也经过校准:作者选择它,使指定的糖味输入引发预期水平的摄食运动神经元放电。随后,模型可以在不进行任务训练的情况下,预测部分摄食和触角梳理回路的反应。[3]
因此,说它“不需要训练”,更准确的意思是:它没有通过反向传播逐条学习连接权重,而是用已经设定和校准好的参数做预测。
这已经很有价值。研究者可以在模型中激活或关闭某些神经元,预测下游怎样变化,再去真实果蝇上检查。
另一种做法:让任务帮我们补参数
FlyVis 研究的是果蝇视觉系统的一部分。它与上述全脑模型是不同的研究,不能理解成“给同一颗下载好的大脑又训练了一遍”。
研究者保留视觉连接结构,把不确定的神经元和突触参数交给训练确定。任务很具体:看视频,预测画面各处往哪儿移动、移动多快,也就是光流估计。预测错了,就通过时间反向传播调整参数。[4]
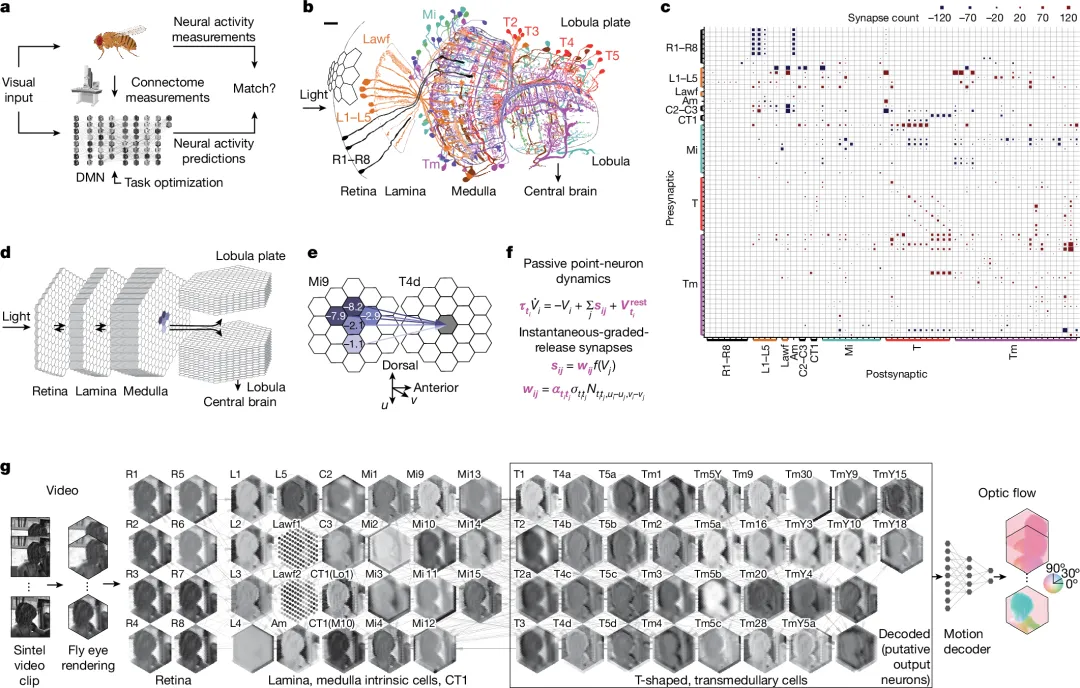
图:Lappalainen 等,Nature(2024),Fig. 1。原图展示连接结构、神经元模型和运动估计任务如何结合。图中包含第三方绘图元素;发布用图说明见素材清单。
它更有意思的结果发生在训练之后:主训练没有逐个要求神经元模仿实验记录,但模型对亮暗和运动方向的许多反应,与真实果蝇对应细胞的生理结果相符。作者与 26 篇已有研究的数据作了系统比较。[4]
这也是我认为这项 Nature 工作有分量的地方:不仅完成了一个视觉任务,还展示了如何利用结构和任务,推断内部细胞可能在做什么。它仍然是有简化假设的模型,也没有证明果蝇自己使用反向传播学习。
那些会玩游戏的果蝇,又是什么情况?
回头再看视频,就能把几件事分开了。
Eon 将连接组脑模型接入虚拟身体,形成感觉—动作闭环。作者的技术说明同时写明:身体动作依赖底层控制器,部分脑与身体的映射由人工设定,学习和内部生理状态等仍有较大缺失。[5]
Minecraft 演示 NeuroCraft Fly 则通过选定的神经活动读出,选择和调节预先编写的身体行为程序。脑模型参与计算,但画面里的每个动作细节并非都由完整生物运动回路重建出来。[6]
DOOMFLY 又向前试了一步:把受伤变成模拟奖惩信号,让部分脑内连接随活动发生变化。不过,当前公开仓库明确说明,实验版尚未通过学习效果验证,不能据此宣称它已经学会更好地生存。[7]
这些尝试的共同价值,是让连接组模型进入可交互的环境。而评估时,要分别回答三个问题:模型能不能运行?它能不能影响动作?训练后,它是否稳定地把任务做得更好?
一次有趣的动作,或者一段看起来像“学会了”的录像,还不足以同时回答这三个问题。
真正值得期待的,是我们开始能检验这些问题
数字果蝇吸引人的地方,当然包括那些仿佛“活过来”的画面。但从研究角度看,更重要的是我们终于拥有了一种具体工具:从真实生物结构出发,建立能运行的模型,改变其中的连接或参数,观察结果,再与实验比较。
它让一些原本抽象的问题变得可以测试:一种能力有多少来自连接结构?缺失的参数需要怎样补齐?任务训练会让模型更接近真实神经系统,还是让它走向另一种解法?
对 AI 研究来说,这也提供了一个机会:仔细研究生物网络如何组织计算,再检验其中的机制能否帮助人工系统。至于是否更聪明、更省电,需要相应的任务实验和测量,不能从一段演示直接得出。
下次再看到“果蝇大脑被上传了”,可以先问三个朴素的问题:复制了哪些结构?参数从哪里来?究竟验证了什么能力?
答案往往比标题更复杂,也更值得了解。
资料与开源入口
本文资料核查日期:2026-09-20。基于论文、作者技术说明和公开项目文档整理,未在本地复现模型。视频作为观看素材,科学结论以原始资料为依据。
1. FlyWire 官方项目介绍
2. Google Research:MaleCNS 发布说明
3. Shiu 等:A Drosophila computational brain model reveals sensorimotor processing;模型代码
4. Lappalainen 等:Connectome-constrained networks predict neural activity across the fly visual system;FlyVis 代码与训练教程
5. Eon:具身果蝇的实现与限制;脑模型代码
6. NeuroCraft Fly 项目说明与演示
7. DOOMFLY 源码与当前结果;在线观战入口

