即刻下载|创新中心车路云一体化多模态公开数据集与仿真场景库(一期)发布
- 2026-11-19 03:07:04
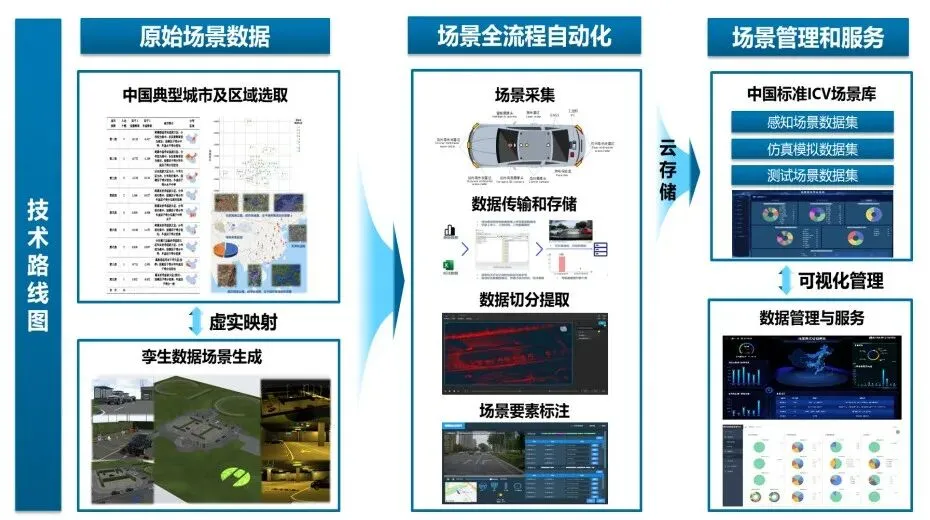
“车路云一体化多模态公开数据集与仿真场景库”(一期)发布内容:
✅ 自动驾驶异常事件数据集
✅ 基础多模态感知数据集
✅ 感知研发数据集
✅ 基于多源数据生成的仿真场景工程文件库

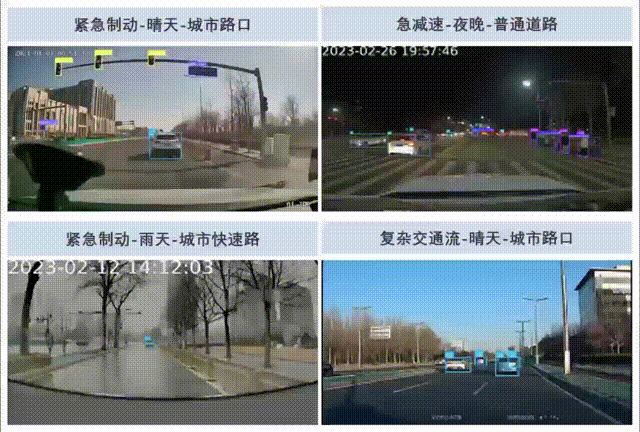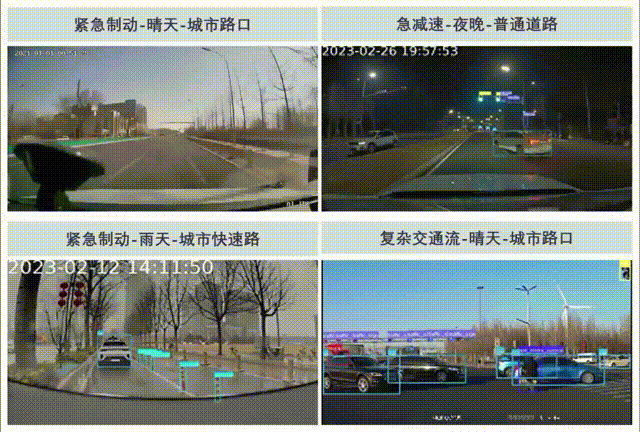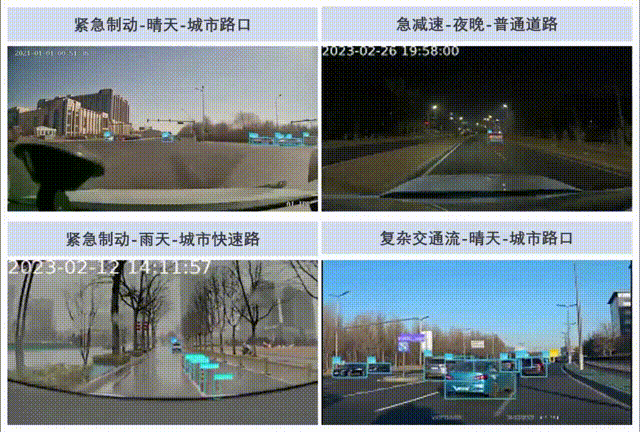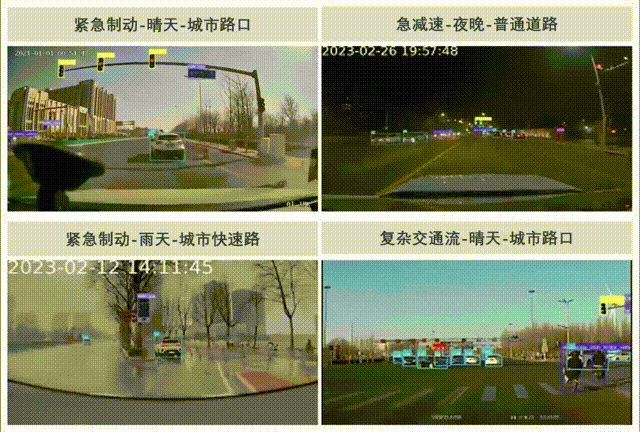
自动驾驶异常事件数据集

自动驾驶异常事件数据集由北京车网科技发展有限公司与创新中心联合打造,基于北京市高级别自动驾驶示范区内近800辆自动驾驶车辆的真实运行场景,从300余个智能化路口获取车路协同感知数据,经过深度数据挖掘,获得高价值异常事件数据集,可用于训练深度学习和机器学习等模型。

基础多模态感知数据集

基础多模态感知数据集由创新中心采用搭载 128 线激光雷达、4D 毫米波雷达和8M 双目相机的采集车辆在公开道路采集处理形成,该数据集包含16类标注对象,覆盖不同地点、天气、交通、道路等场景共计350个,每个场景片段为10秒,已累积包含时间、空间对齐的3.5万帧图像、激光雷达点云、4D毫米波雷达点云数据。该数据集是全球首个以场景为单位组织的多模态感知数据集,为不同环境下具有挑战性驾驶条件的各类感知算法研究提供了一个新的训练和测试基准。
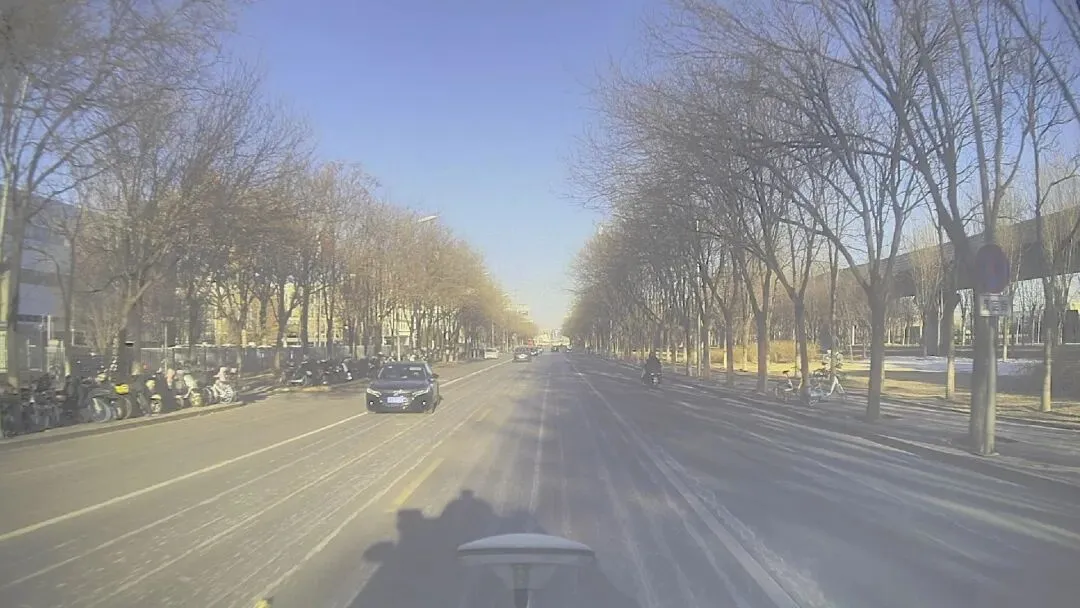
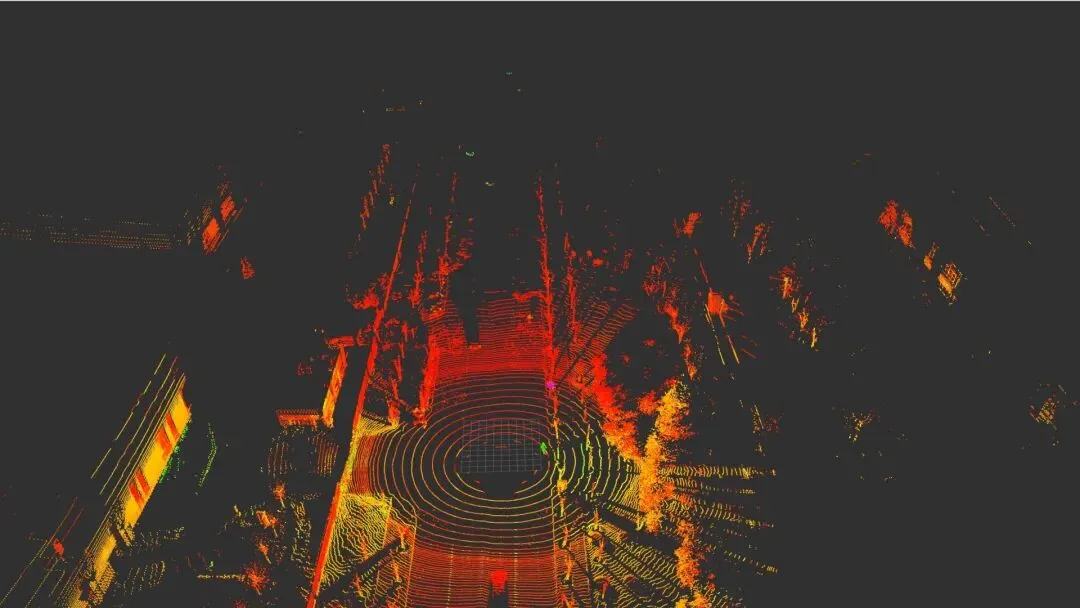
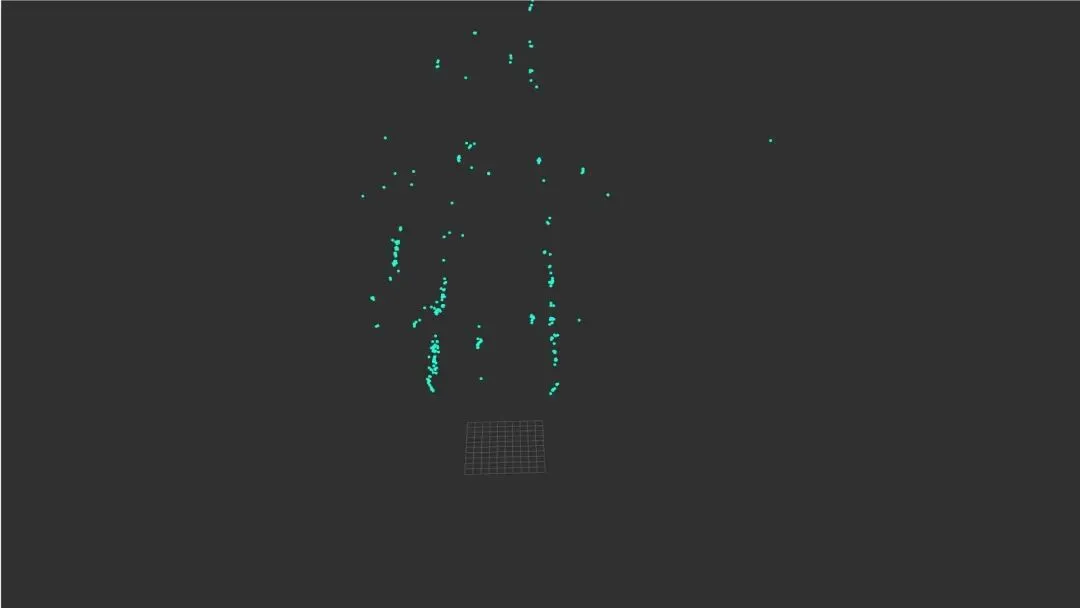
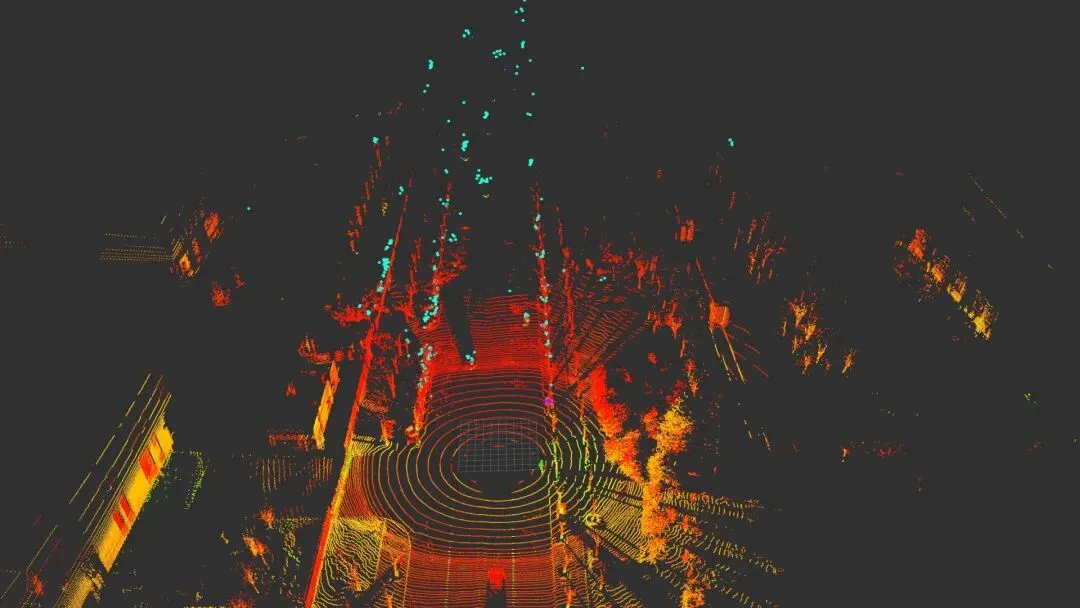
基础多模态感知数据集

感知研发数据集

感知研发数据集不同于基础多模态感知数据集,采用无人巴士配备量产车型搭载的激光雷达系统作为采集车辆。车辆搭载了一台前向128线镭神主激光雷达,以及三台前、左和右向64线补盲激光雷达。点云数据由4台激光雷达拼接而成,能有近360°的全方位水平视角、可充分对车辆周边环境进行高精度感知,提供车辆周围的详细信息,包括道路、建筑物、车辆、行人等。该数据可以用于自动驾驶算法的训练和验证、测试感知和决策系统的性能,并帮助改进和优化自动驾驶技术,有助于推动自动驾驶技术的进一步发展和应用。
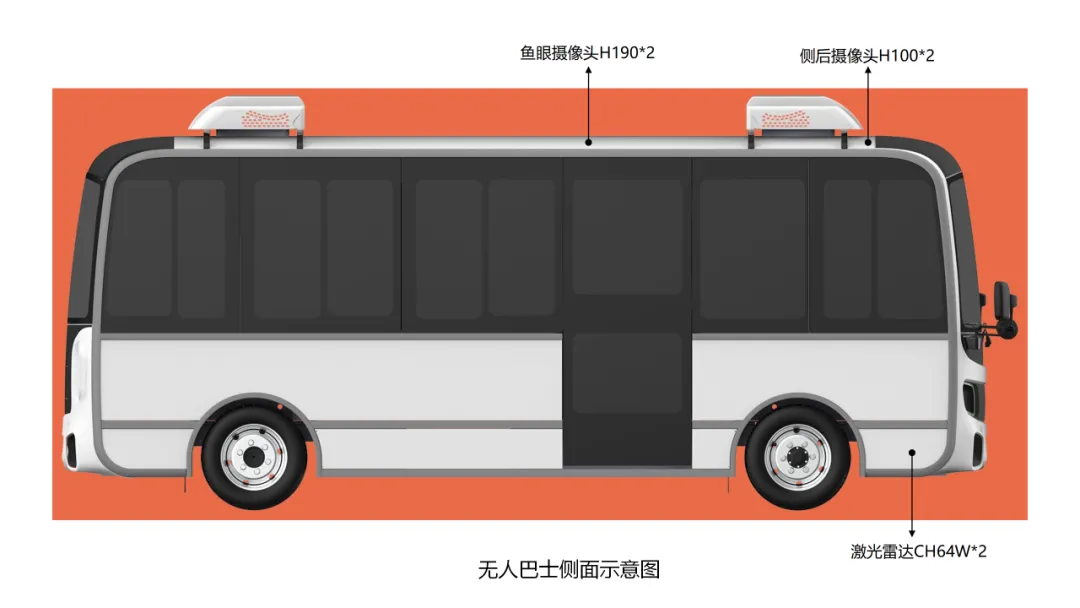
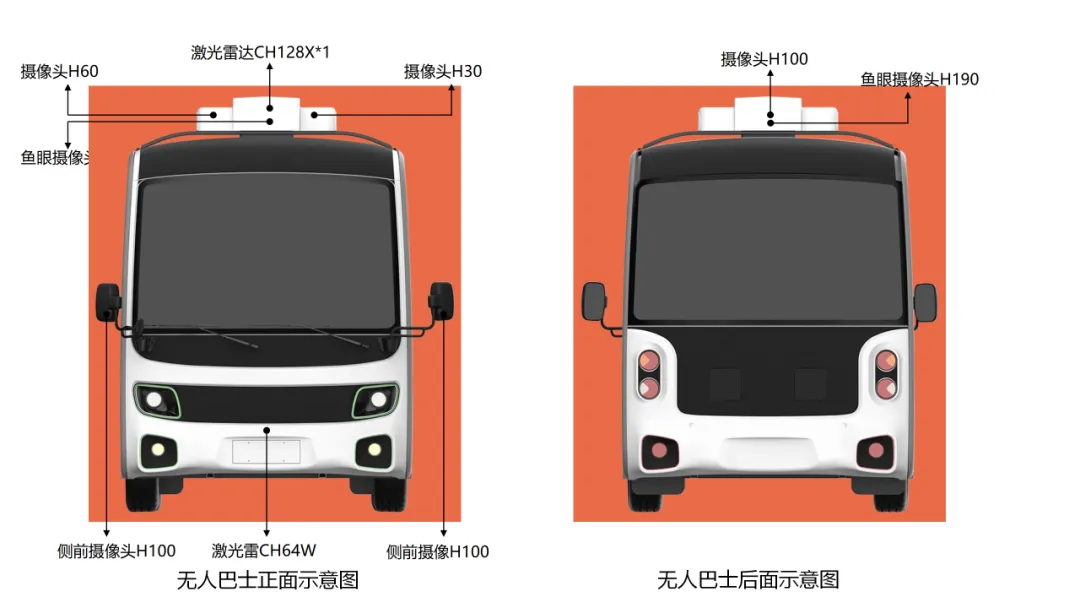
感知研发数据集车辆配置

基于多源数据生成的仿真场景工程文件库

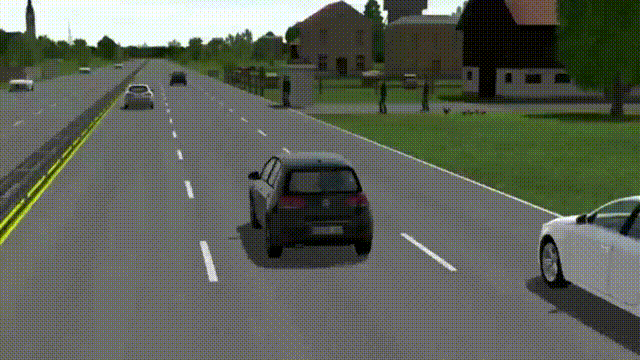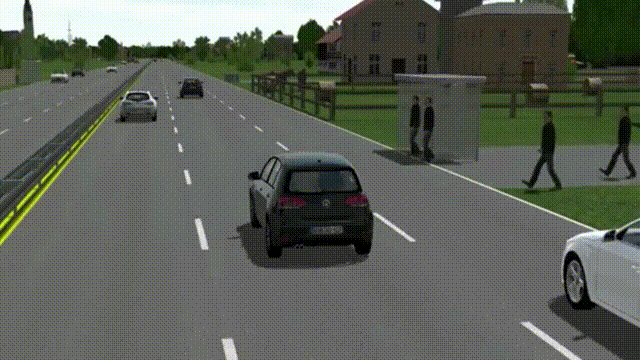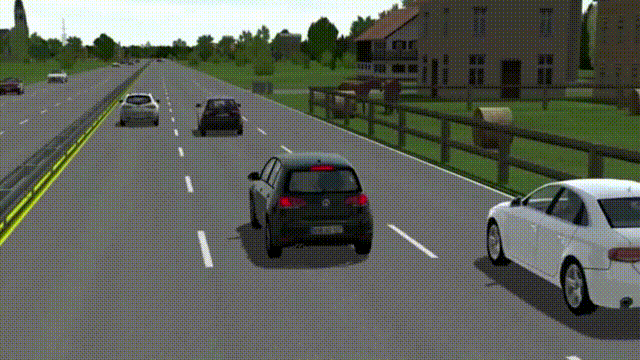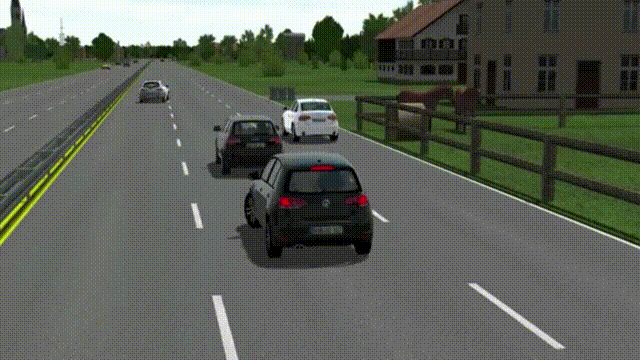
仿真场景数据库包含的数据文件是场景的工程表达,场景可以通过仿真测试技术实现在虚拟环境下的设计和复现,并接入被测对象监测其表现,寻找被测对象可能存在的系统缺陷或故障。本次发布的仿真场景工程文件库是包含基于自然驾驶、自动驾驶异常事件、标准法规、交通事故数据和预期功能安全等准则设计的仿真场景工程文件。
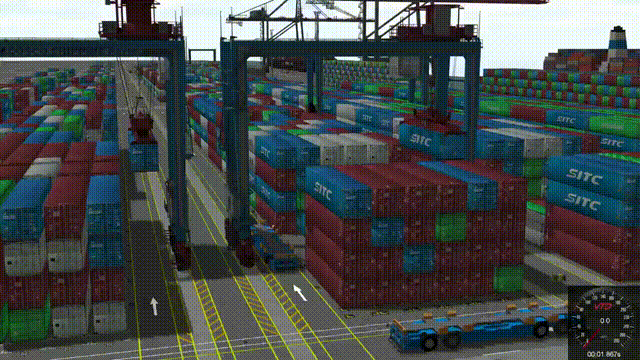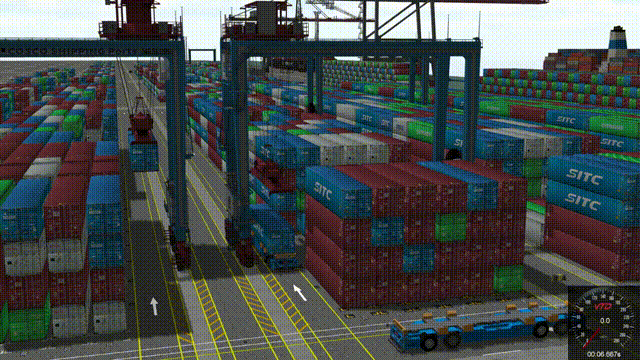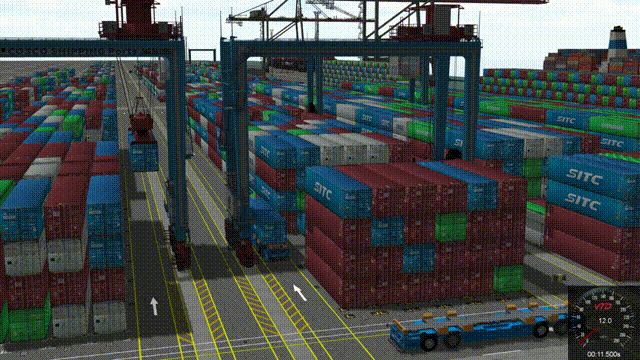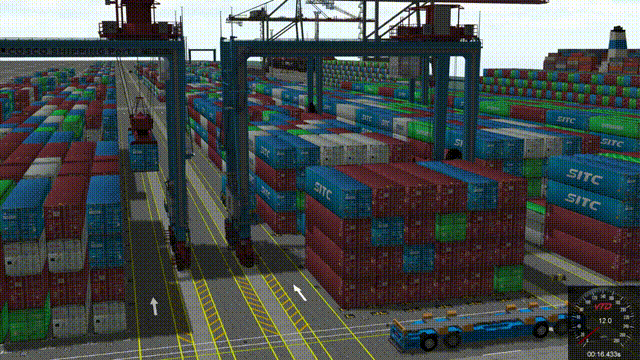
基于自动驾驶异常事件数据集(北京车网提供),还原的仿真场景数据能够最大程度挖掘自动驾驶系统功能局限性,显著提升仿真测试效率及置信度。目前已获得有效数据1000余例,完成OpenX标准仿真还原场景100多例。
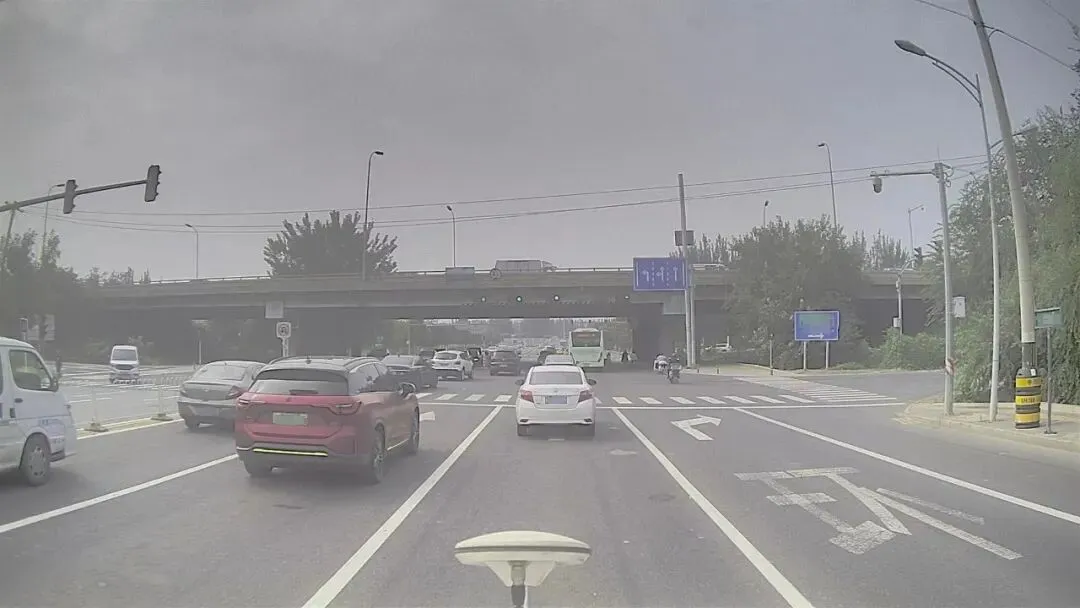
实车采集图片
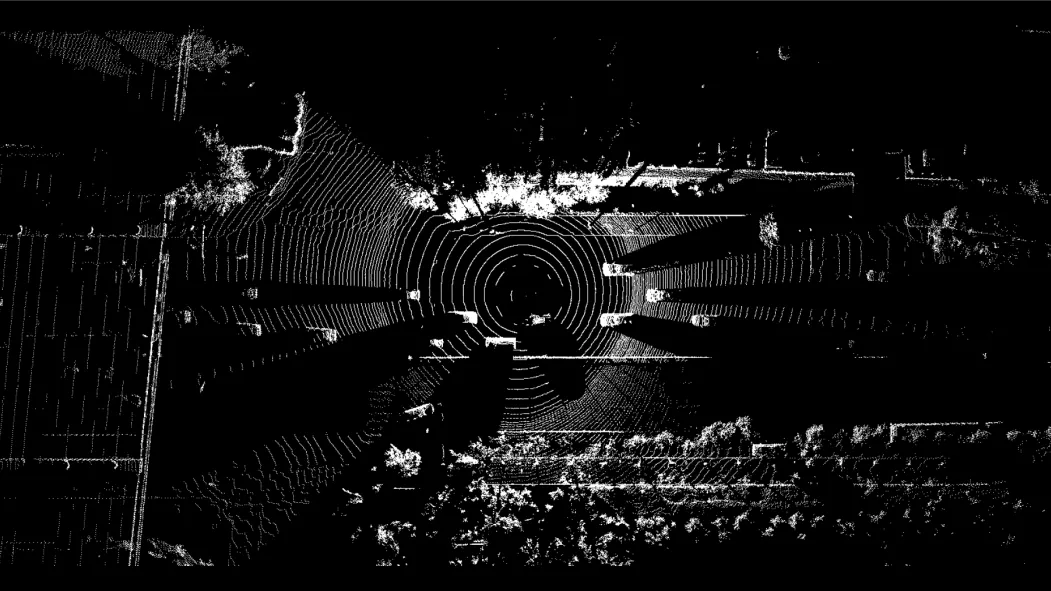
实车采集点云
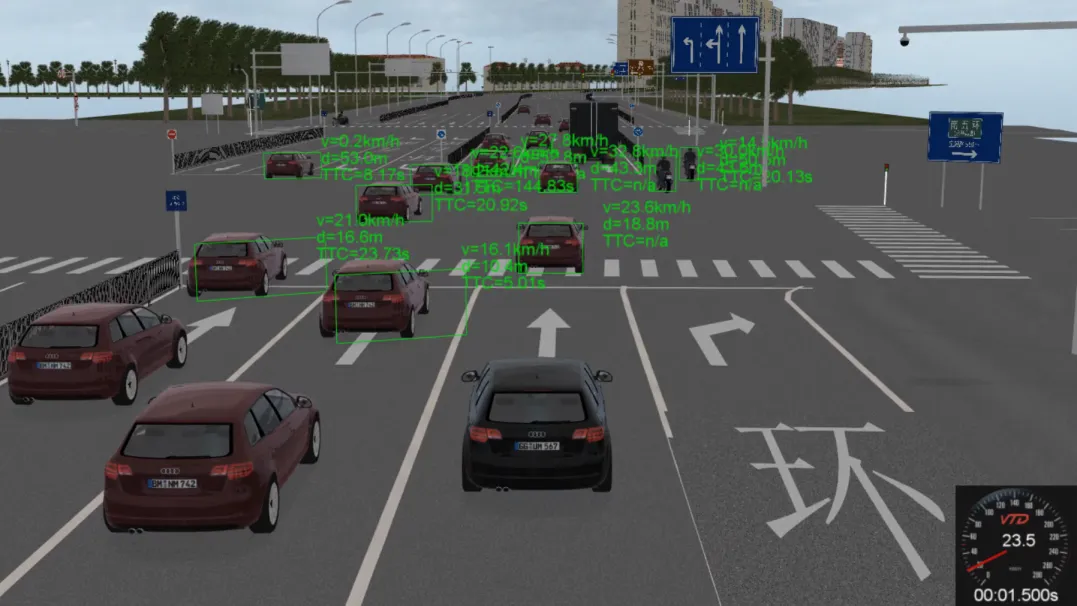
仿真还原场景
基于自然驾驶数据还原仿真场景示意
本次《车路云一体化多模态公开数据集与仿真场景库》公开发布数据包可关注“智能网联汽车产业创新联盟”微信公众号,回复“数据集”、“场景库”获取下载地址。欢迎各界专家、学者、工程师下载使用。创新中心未来将持续更新发布数据集、场景库及解读文章,敬请关注!
联系方式:
如果希望获得更多免费数据,或其它需求及建议,请联系我们。
联系人: 邓雅琼
电 话: 18601284906
邮 箱: dengyaqiong@china-icv.cn
联系人:王瑶
电话:18611516057
邮箱:wangyao@china-icv.cn
为进一步推动我国智能网联汽车产业和技术发展,中国汽车工程学会、中国汽车工业协会在工信部的支持下,于2021年6月21日注册成立“中关村中汽智能网联汽车产业创新联盟”。联盟自成立以来,已从行业自发成立的组织,发展成为既支撑政府决策、又服务行业发展的创新机构,充分发挥了跨产业、政产学研用协同创新的重要推动力量。按照约定的工作机制,联盟在政策和战略研究、关键共性技术研发、标准法规、测试示范、产业化推广、学术交流与国际合作、人才培养等方面开展工作并取得重要成果。

